


Den Self-Propelled Modular Transporter (SPMT) består primært av moduler med ulike spesifikasjoner, utstyrt med en Power Pack Unit (PPU), samt elektriske, kontroll- og hydrauliske systemer. PPU-en inneholder komponenter som en dieselmotor, hydraulisk pumpeenhet, drivstofftank og kontrollpanel; motoren driver de hydrauliske pumpene for å generere hydraulisk kraft, som igjen driver de hydrauliske motorene på hver aksel (hvert drivhjul gir 60 kN drivkraft) for å drive kjøretøyet. I tillegg leverer PPU-en hydraulisk kraft for løfting/senking av plattformer, akselstyring og generell kjøretøykontroll. Konfigurasjonen av PPU og transportør er illustrert i figuren (med et 6-akslet, 2-fils oppsett som eksempel).
For å transportere brede laster kan transportere kobles sideveis for å danne enheter med tre eller flere filer; for ekstra lange laster kan de kobles i lengderetningen for å skape varierende antall akselmoduler - med større kopling som resulterer i høyere lastekapasitet. Plattformen støtter et løfteområde på 1500 mm ± 350 mm for å lette løfting og posisjonering av last. Individuelle transportenheter kan operere unisont (synkront) ved å koble sammen kontrollsystemene deres, mens individuelle hjulaksler kan rotere uavhengig innenfor et område på +100 grader til -130 grader. Ved å rotere akslene til bestemte vinkler rundt et angitt rotasjonssenter, kan hele kjøretøyenheten utføre lineær translasjon i alle retninger og utføre en 360 graders rotasjon på stedet.
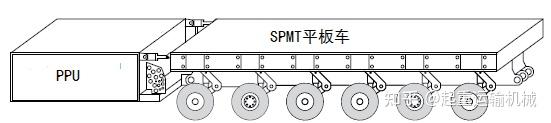
Skjematisk diagram av PPU- og SPMT-transportører
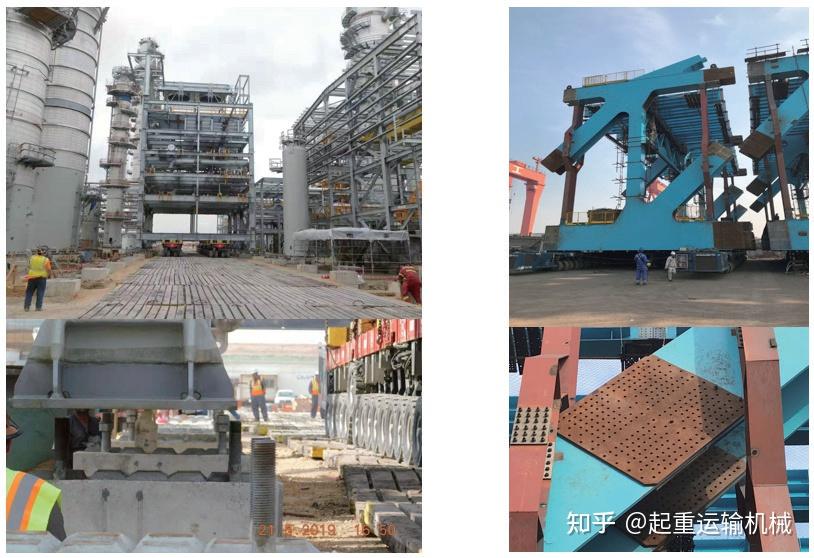
Mulighet for plassering og installasjon av store moduler ved bruk av SPMT-er
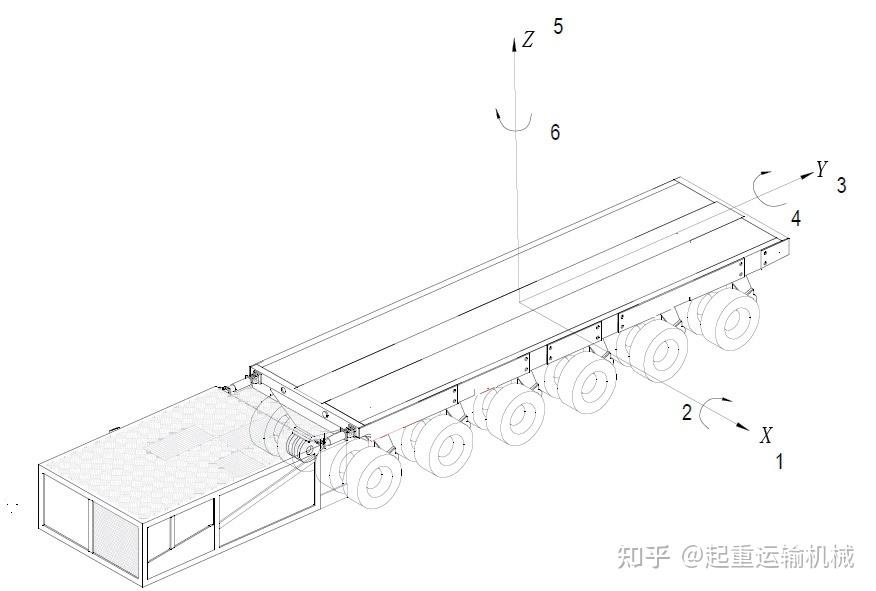
Som vist i figuren (ved bruk av en 6-akslet, 2-fil konfigurasjon som eksempel), er SPMT-enheten i stand til seks grader av bevegelsesfrihet: translasjon langs X-aksen (DOF 1), translasjon langs Y-aksen (DOF 3), og vertikal løfting/senking langs Z-aksen (DOF 5); den kan også utføre pitching om X-aksen (DOF 2), rulle langs Y-aksen (DOF 4) og rotasjon på plass rundt Z-aksen (DOF 6).
2, 4 og 5 frihetsgrader: Drifts- og kontrollprinsipper
Som vist i figuren ovenfor, kan 2, 4 og 5 frihetsgrader oppnås via SPMT-støttesystemet, med presis driftskontroll aktivert gjennom et menneske-maskin-grensesnitt. Den hydrauliske kretsen til SPMT-støttesystemet består av to linjer på hver side - den ene forsyner den distale (fremre) enden og den andre den proksimale (bakre) enden. Denne konfigurasjonen gir totalt fire uavhengige støttelinjer på tvers av de to sidene; hver linje kobles til en spesifikk støttesone, og etablerer derved fire uavhengige støtteområder innenfor XY-planet illustrert i figur 2.
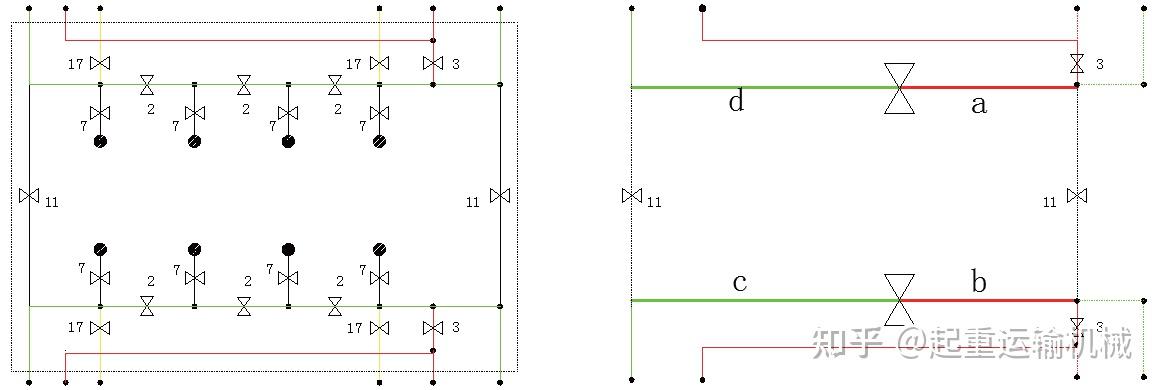
Som vist i figuren, ved å konfigurere ventilhusene 2, 3, 11 og 17, kan SPMT-enheten deles inn i fire uavhengige støttesoner (a, b, c og d); mens hver sone kan kontrolleres uavhengig, kan hele enheten også administreres via et menneske-maskin-grensesnitt, som muliggjør 5-frihetsgraders løfteoperasjoner. Ved å koble sammen støttesonene a og b, samt c og d, deles SPMT-enheten inn i front- og baksoner langs Y-aksen; justering av løftet i disse sonene muliggjør 2-frihetsgrader langsgående pitchoperasjoner. På samme måte, ved å koble sammen støttesoner a og d, samt b og c, deles sammenstillingen inn i venstre og høyre soner langs X-aksen; justering av løftet i disse sonene muliggjør 4-graders frihet siderullingsoperasjoner.
Løftehastigheten til SPMT-støttesystemet kan justeres i to trinn basert på faktiske krav: det første trinnet konfigureres via kontrollsystemet (justerbart fra 0% til 100%), og det andre trinnet justeres ved hjelp av et potensiometer (justerbart fra 0 til 100). Teoretisk sett kan løftehastigheten justeres til et uendelig lavt nivå.
Oppsummert, gjennom støttesystemet, muliggjør SPMT uendelig liten løfting/senking-så vel som vippe- og rullebevegelser på tvers av 2, 4 og 5 frihetsgrader illustrert i figur 2.
Arbeids- og kontrollprinsipper for 1, 3 og 6 frihetsgrader
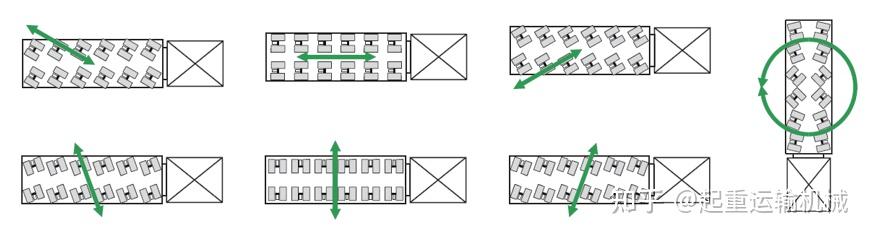
Frihetsgrader (1, 3 og 6) oppnås gjennom SPMTs styre- og drivsystemer. Figuren illustrerer noen av SPMTs styremoduser, som muliggjør bevegelse i alle retninger innenfor XY-planet og styring i alle vinkler rundt et hvilket som helst punkt innenfor dette planet. Drivhjulene er symmetrisk fordelt rundt det geometriske midten av plattformen, med fremdrift levert av hydrauliske motorer på hjulene; systemet er designet for å minimere støt og vibrasjoner under drift. To driftsmoduser er tilgjengelige basert på reisehastighet: "Normal Mode" og "Creep Mode". I normalmodus kontrollerer operatøren motorhastigheten via gassen for å regulere hydraulikkpumpens utgangstrykk og strømning, og kontrollerer dermed hastigheten til hydraulikkmotorene. Krypemodus tillater spesifikke systeminngangsinnstillinger, som muliggjør automatisk bevegelse med jevn hastighet; teoretisk sett kan krypehastigheten være uendelig lav.
Basert på analysen ovenfor, muliggjør støtte-, styrings- og drivsystemene til SPMT bevegelse på tvers av alle frihetsgrader, med teoretisk uendelig små reisehastigheter for hver frihetsgrad. Kombinert med muligheten til å kombinere flere enheter vilkårlig innenfor XY-planet, tillater dette installasjon og plassering av store, tunge modulære komponenter.
SPMT posisjoneringsnøyaktighetsbekreftelseseksperiment
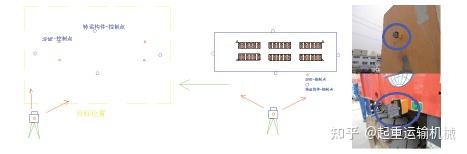
Dette valideringseksperimentet ble utført på en jevn betongoverflate ved bruk av en 6-akslet SPMT, drevet av profesjonelt personell etter etablerte prosedyrer. Måleoppsettet benyttet et totalstasjonssystem med høy presisjon og "Digital Dock" automatisert inspeksjonsprogramvare; totalstasjonen hadde en vinkelnøyaktighet på 0,5 sekunder og en avstandsnøyaktighet på 0,5 mm + 1 mm/ppm, med et datasystem som er i stand til å synkronisere flere enheter for samtidig måling og sporing.
Etter at SPMT ble lastet med komponenten, ble innledende bakkereferansepunkter etablert, og koordinatene til målmålepunktene på komponenten ble beregnet basert på disse referansepunktene. SPMT beveget seg deretter bort fra referanseposisjonen, returnerte langs en forhåndsbestemt bane og reposisjonerte seg på den opprinnelige referanseposisjonen. Ved reposisjonering ble koordinatene til målepunktene på både venstre og høyre side av komponenten målt; disse ble deretter sammenlignet med de første koordinatene for å bestemme SPMTs posisjoneringsnøyaktighet.
Beskrivelse av den eksperimentelle prosedyren
Trinn 1: Bruk en totalstasjon og tilsvarende inventar for å etablere et første referansepunkt på bakken. Beregn mål-(komponent)-koordinatene basert på dette referansepunktet og utfør rask, høypresisjonsutsetting (nøyaktighet bedre enn 1 mm) mens du fester målemarkører.
Trinn 2: Etter å ha forlatt det første referansepunktet i normal kjøremodus, simulerer SPMT installasjonsscenarioet og går tilbake til referansepunktet; når man nærmer seg innen ca. 20 meter, begynner forberedelsene for sporing av bane.
Trinn 3: Når kjøretøyet kjører innenfor 20–10 meters rekkevidde fra det opprinnelige referansepunktet, brukes et 360 graders sporingsprisme for å overvåke bevegelsesbanen. Under komponentens bevegelse sporer fire automatiserte totalstasjoner prismet i sanntid for å gi datatilbakemelding, noe som muliggjør sanntids banekorreksjon basert på disse dataene.
Trinn 4: Etter banekorrigering bytter kjøretøyet til "mikro-bevegelse"-modus. Ved å gå inn i en sone innenfor 30 mm fra målområdet, gjøres raske justeringer ved hjelp av visuelle referansepunkter; disse punktene tilbyr et intuitivt og praktisk grensesnitt, som gjør det mulig for SPMT-operatører å foreta raske, direkte justeringer.
Trinn 5: Inspeksjon med høy presisjon utføres ved å bruke totalstasjonen for å gi tilbakemelding på posen; SPMT justerer sin posisjon basert på denne tilbakemeldingen for å bekrefte den endelige, nøyaktige plasseringen. Etter plassering registreres posisjonsdata fra inspeksjonspunktene for analyse av forsøksresultatene.
Basert på den eksperimentelle analysen ovenfor, kan SPMT korrigere sin rettlinjede vandring innen 10 meter under normal drift (ikke-inching-modus), mens presisjonen til SPMTs nøyaktige posisjonering (inching-modus) kan nå innenfor 2 mm.
En funksjonell analyse av SPMTs støtte-, styrings- og drivsystemer viser dens evne til å utføre installasjons- og posisjoneringsoperasjoner for store, tunge modulære komponenter. For å bestemme posisjoneringsnøyaktigheten ble det utført eksperimenter med et totalstasjonsmålesystem og faktiske prosjektoperasjoner, som bekreftet at posisjoneringsnøyaktigheten faller innenfor 2 mm. Disse funnene gir betydelig veiledning for installasjon og plassering av store modulære komponenter.
SPMT-løsninger fra Oriental Vehicles
Analysen ovenfor viser at SPMT-er kan gi flerveis bevegelse, løfting, nivellering og presis posisjonering som kreves for installasjon av store og tunge modulære komponenter. Basert på disse egenskapene tilbyr Oriental Vehicles en rekke SPMT og modulære transportløsninger for krevende tunglasttransport og installasjonsprosjekter.
De5-akslet selvgående modulær transportører en kompakt SPMT-løsning designet for transport av overdimensjonert og tungt industrielt utstyr. Dens selvgående drift, hydrauliske fjæring og presise styring gir fleksibel bevegelse og posisjonering i krevende arbeidsmiljøer. Den modulære konfigurasjonen kan også tilpasses ulike lastdimensjoner og prosjektkrav.
For applikasjoner med større tung belastning,SPMT Trailergir en modulær transportplattform med høy kapasitet med hydraulisk fjæring og styresystemer. Dens modulære struktur gjør at forskjellige akselkonfigurasjoner kan kombineres i henhold til vekten og dimensjonene til lasten, noe som gjør den egnet for store industrielt utstyr og infrastrukturprosjekter.

DeSelvgående modulær transporter for brobjelketransporter designet spesielt for transport og plassering av tunge brobjelker og andre overdimensjonerte infrastrukturkomponenter. Det selvgående hydrauliske systemet og den modulære konfigurasjonen gir manøvrerbarheten som kreves for komplekse byggeplasser og tunge løfte- og posisjoneringsoperasjoner.

For prosjekter som krever høyere transportkapasitet300–400T selvgående modulær transportertilbyr en kraftig løsning for ultratung last. Med konfigurerbare aksellinjer og selvgående drift kan den tilpasses ulike lastkrav og prosjektforhold.
Disse SPMT-løsningene viser hvordan modulær transportteknologi kan strekke seg utover konvensjonell tunglasttransport for å støtte posisjonering og installasjon av store modulære komponenter. Avhengig av lastens vekt, dimensjoner, tyngdepunkt, forholdene på stedet og nødvendig posisjoneringsnøyaktighet, kan den riktige SPMT-konfigurasjonen velges eller tilpasses.

Om orientalske kjøretøy
Oriental Vehicles International Co., Limited er en profesjonell produsent av semitrailere, bærere og spesialtransportutstyr. Selskapet ble grunnlagt i 2002, og har mer enn 20 års erfaring innen forskning og utvikling og produksjon av kjøretøy. Produksjonsanleggene dekker omtrent 300 000 kvadratmeter, inkludert et 80 000 kvadratmeter stort produksjonsområde med spesialiserte kjøretøyproduksjonslinjer og dedikert inspeksjonsutstyr.
Oriental Vehicles tilbyr tilpassede semitrailere og tungtransportløsninger i henhold til kundens krav. For stor og tung ikke-standard last tilbyr selskapet en integrert tjeneste som dekker design og produksjon, med tilpassede lastekapasiteter fra 30 til 1200 tonn. Produktene har blitt eksportert til mer enn 20 land og brukes i konstruksjon, logistikk, gruvedrift, kraft og andre spesialiserte industrier.
For prosjekter som involverer overdimensjonerte modulære komponenter, tungt industrielt utstyr, brokonstruksjoner eller annen ultratung last, kan Oriental Vehicles utvikle en passende SPMT eller modulær transportløsning i henhold til de spesifikke prosjektkravene.
Kontakt Oriental Vehicles for å diskutere tunglasttransport, modulær installasjon eller SPMT-prosjekt.
Relatert produksjon:Selvgående modulær transporter for brobjelketransport
300–400T selvgående modulær transporter
5-akslet selvgående modulær transportør
Relaterte artikler:Hva gjør selvgående transport forskjellig?
Når er selvgående transport bedre for tunge maskiner?
Les mer:Hvilke tunge maskiner transporteres med modultilhengere?
Hvordan er selvgående transport forskjellig fra konvensjonell modulær transport?


